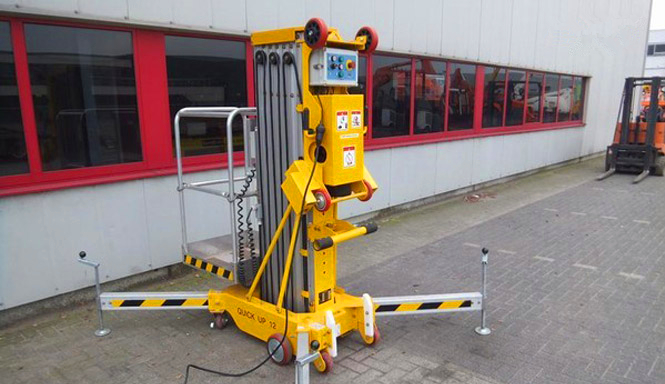
曲臂式高空作業車的廠家主臂變幅機械升級改進
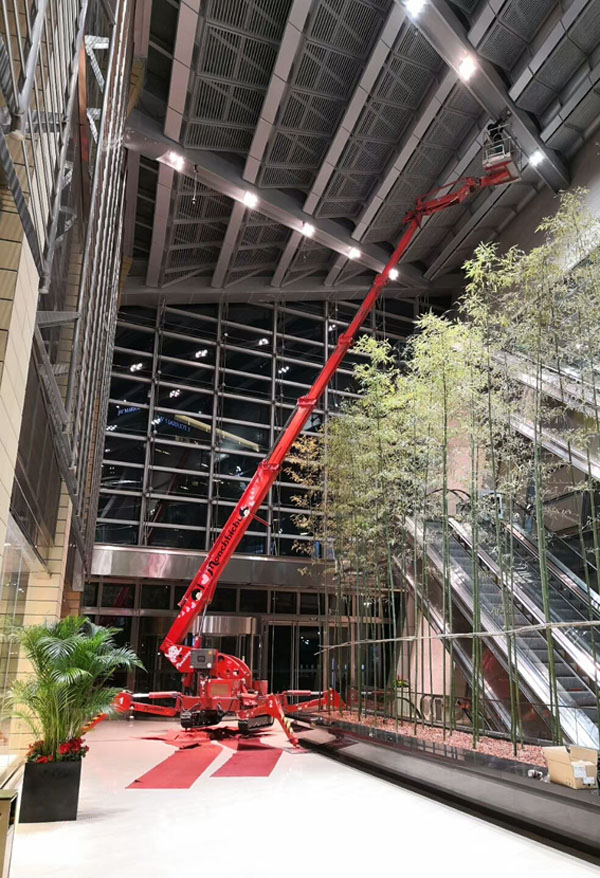
成都中成重工對曲臂式高空作業車變幅作業臂伸縮功能的控制方法進行了改進。通過對作業臂的運動情況研究,在此基礎上提出工作平臺垂直爬升系統的控制方案,然后建立系統數學模型,后采用模糊PID對變幅作業臂伸縮系統進行控制,利用Matlab軟件建立了仿真模型并進行仿真分析。
-
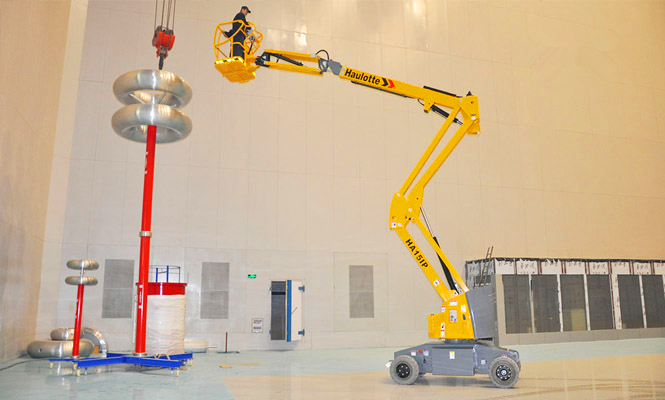
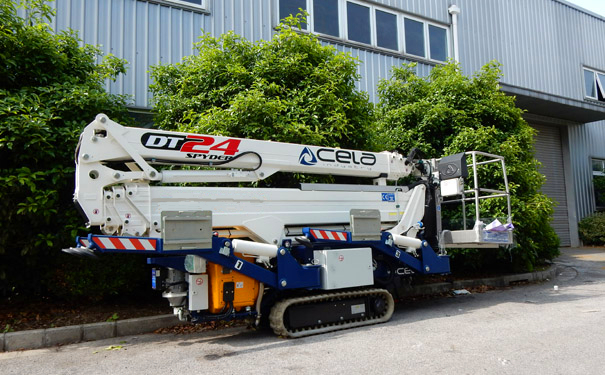
曲臂式高空作業車由底盤、動力系統、液壓系統、擴橋裝置、轉向裝置、回轉裝置、變幅裝置、伸縮臂裝置、調平裝置、作業斗擺動裝置和電控系統等構成。在高空作業車工作工程中有些工況比較特殊,有時要在某一垂直平面作業,往往要求工作平臺沿豎直方向上下運動,需要作業臂伸縮和變幅作復合運動。
-
模糊PID 工業過程控制器是常用的一種過程控制器,人們在長期應用中對此已積累了豐富的經驗。該控制器具有簡單可靠、參數易于調整以及穩態無靜差等優點。為了使變幅作業臂運動速度與控制電流電信號之間的關系符合控制系統中穩、快、準的要求,先給液壓缸輸入一個單位階躍信號,觀察變幅作業臂伸出和縮回時運動速度響應情況。
成都中成重工主要對曲臂式高空作業車變幅作業臂伸縮功能的控制方法進行研究,首先分析了作業臂的運動情況,在此基礎上提出工作平臺垂直爬升系統的控制方案,然后建立系統數學模型,后采用模糊PID 對變幅作業臂伸縮系統進行控制,并利用Matlab 軟件,建立仿真模型和進行了仿真分析,對比分析系統響應特性可知,該控制方法使得系統達到了超調小、上升時間短,調整時間短等穩、快、準的要求,并達到了良好的控制效果。
本文鏈接:http://m.lf9198.com/158.html
 客服1