桅柱式高空作業平臺的防撞裝置
cdlifter.com時間:2020-11-19 15:14:46 來源:中成重工 點擊:次
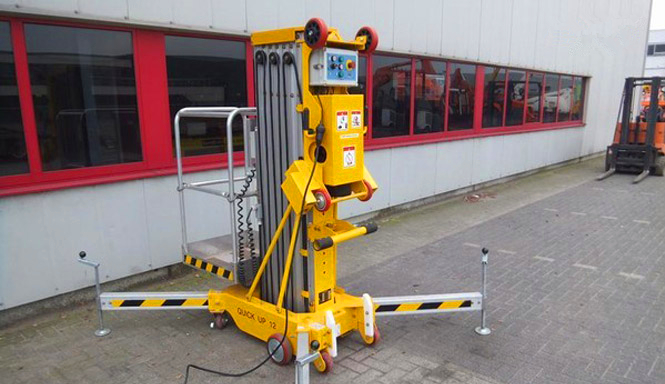
桅柱式高空作業平臺具有防撞裝置的功能,可以有效的避免碰撞,從而保障高空作業人員的安全問題。
桅柱式高空作業平臺的避障問題屬于冗余自由度機械臂的避障運動學規劃,核心任務是找尋運動過程中能保證所有臂架不會發生碰撞的位姿序列。常規的冗余自由度機械臂系統軌跡規劃的研究主要集中于求解逆運動學問題,用避障指標作為雅可比矩陣零空間的性能優化指標。文獻較早提出了以機械臂的關節坐標系建立C空間,尋找不與障礙干涉的機器人構形。國內有將預定-徑作為引力源,障礙作為斥力源,通過約束調整機器人的自運動使機器人向著斥力減小的方向移動。空間-徑搜索方法也多被使用,通過在始末位姿之間建立的長方體框架內進行六向搜索得到機器人連續的可行構形,為實現節點之間的時間-能量最優進行6自由度機械手的空間尋優。
針對大型桅柱式高空作業平臺在包含障礙的變幅平面中的作業問題,國產桅柱式高空作業平臺生產廠家做出了一種時間最優避障-徑規劃方法,首先對實際多自由度的臂架系統進行參數化建模,繼而研究了平面問題中臂架與包絡圓和線段兩種典型簡化障礙模型發生碰撞的幾何條件。利用啟發式的方法在關節空間內進行了-徑搜索,通過數值仿真得到了位姿序列,最后確定節點間關節最短運動時間,對位姿序列進行樣條插值得到各關節的運動曲線。仿真結果表明算法可行,在滿足避障要求的前提下實現了運動時間最短。最后再在高空車吊籃上裝置防撞報警,讓操作更加有保障。
本文鏈接:http://m.lf9198.com/576.html
 客服1